Sistema de posicionamiento global
El
sistema de posicionamiento global
(GPS) es un sistema que permite determinar en todo el mundo la posición
de un objeto (una persona, un vehículo) con una precisión de hasta
centímetros (si se utiliza GPS diferencial), aunque lo habitual son unos
pocos metros de precisión. El sistema fue desarrollado, instalado y
empleado por el
Departamento de Defensa de los Estados Unidos. Para determinar las posiciones en el globo, el sistema GPS está constituido por 24 satélites y utiliza la
trilateración.
http://angelcruzgallardo.blogspot.com.es/
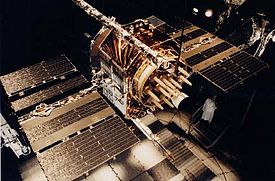
El GPS funciona mediante una red de 24
satélites en órbita sobre el planeta tierra, a 20 200 km de altura, con trayectorias sincronizadas para cubrir toda la superficie de la
Tierra.
Cuando se desea determinar la posición, el receptor que se utiliza para
ello localiza automáticamente como mínimo cuatro satélites de la red,
de los que recibe unas señales indicando la identificación y la hora del
reloj de cada uno de ellos.
Con base en estas señales, el aparato
sincroniza el reloj del GPS y calcula el tiempo que tardan en llegar las
señales al equipo, y de tal modo mide la distancia al satélite mediante
el método de trilateración inversa, la cual se basa en determinar la
distancia de cada satélite respecto al punto de medición. Conocidas las
distancias, se determina fácilmente la propia posición relativa respecto
a los satélites. Conociendo además las coordenadas o posición de cada
uno de ellos por la señal que emiten, se obtiene la posición absoluta o
coordenadas reales del punto de medición. También se consigue una
exactitud extrema en el reloj del GPS, similar a la de los relojes
atómicos que llevan a bordo cada uno de los satélites.
La antigua
Unión Soviética construyó un sistema similar llamado
GLONASS, ahora gestionado por la
Federación Rusa.
Actualmente la
Unión Europea está desarrollando su propio sistema de posicionamiento por satélite, denominado
Galileo.
A su vez, la
República Popular China está implementando su propio sistema de navegación, el denominado
Beidou,
prevén que cuente con 12 y 14 satélites entre 2011 y 2015. Para 2020,
ya plenamente operativo deberá contar con 30 satélites. En abril de 2011
tenían ocho en órbita.
Historia
La
armada estadounidense
aplicó esta tecnología de navegación utilizando satélites para proveer a
los sistemas de navegación de sus flotas observaciones de posiciones
actualizadas y precisas. Así surgió el sistema
TRANSIT, que quedó operativo en
1964, y hacia
1967 estuvo disponible, además, para uso comercial.
Las actualizaciones de posición, en ese entonces, estaban disponibles
cada 40 minutos y el observador debía permanecer casi estático para
poder obtener información adecuada.
Posteriormente, en esa misma década y gracias al desarrollo de los
relojes atómicos, se diseñó una constelación de satélites, portando cada
uno de ellos uno de estos relojes y estando todos sincronizados con
base en una referencia de tiempo determinado.
En
1973 se combinaron los programas de la
Armada y el de la
Fuerza Aérea de los Estados Unidos
(este último consistente en una técnica de transmisión codificada que
proveía datos precisos usando una señal modulada con un código de PRN
(Pseudo-Random Noise: ruido pseudo-aleatorio), en lo que se conoció como
Navigation Technology Program (programa de tecnología de navegación),
posteriormente renombrado como NAVSTAR GPS.
Entre
1978 y
1985
se desarrollaron y lanzaron once satélites prototipo experimentales
NAVSTAR, a los que siguieron otras generaciones de satélites, hasta
completar la constelación actual, a la que se declaró con «capacidad
operacional inicial» en diciembre de
1993 y con «capacidad operacional total» en abril de
1995.
En
2009,
el gobierno de los Estados Unidos ofreció el servicio normalizado de
determinación de la posición para apoyar las necesidades de la
OACI, y ésta aceptó el ofrecimiento.
Características técnicas y prestaciones
Operadora de satélites controlando la constelación NAVSTAR-GPS, en la Base Aérea de Schriever.
Lanzamiento de satélites para la constelación NAVSTAR-GPS mediante un cohete Delta.
El
Sistema Global de Navegación por Satélite lo componen:

- Satélites en la constelación: 24 (4 × 6 órbitas)
- Altitud: 20 200 km
- Período: 11 h 58 min (12 horas sidéreas)
- Inclinación: 55 grados (respecto al ecuador terrestre).
- Vida útil: 7,5 años
- Segmento de control (estaciones terrestres)
- Señal RF
- Frecuencia portadora:
- Civil – 1575,42 MHz (L1). Utiliza el Código de Adquisición Aproximativa (C/A).
- Militar – 1227,60 MHz (L2). Utiliza el Código de Precisión (P), cifrado.
- Nivel de potencia de la señal: –160 dBW (en superficie tierra).
- Polarización: circular dextrógira.
- Precisión
- Posición: oficialmente aproximadamente 15 m
(en el 95 % del tiempo). En la realidad un GPS portátil monofrecuencia
de 12 canales paralelos ofrece una precisión de entre 2,5 y 3 metros en
más del 95 % del tiempo. Con el WAAS / EGNOS / MSAS activado, la
precisión asciende de 1 a 2 metros.
- Hora: 1 ns
- Cobertura: mundial
- Capacidad de usuarios: ilimitada
- Sistema de coordenadas:
- Sistema Geodésico Mundial 1984 (WGS84).
- Centrado en la Tierra, fijo.
- Integridad: tiempo de notificación de 15 minutos o mayor. No es suficiente para la aviación civil.
- Disponibilidad: 24 satélites y 21 satélites. No es suficiente como medio primario de navegación.
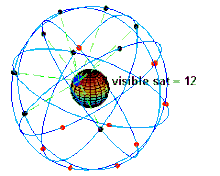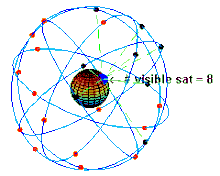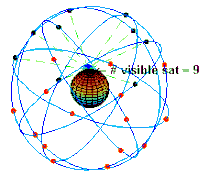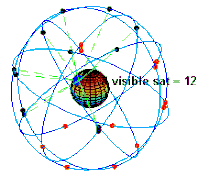
Representación visual en movimiento de la constelación de satélites GPS
en conjunción con la rotación de la Tierra. Se puede ver cómo el número
de satélites visibles desde un determinado punto de la superficie de la
Tierra, en esta ilustración a 45° N, va cambiando con el tiempo.
Señal GPS
Cada satélite GPS emite continuamente un mensaje de navegación a 50
bits por segundo en la frecuencia transportadora de microondas de
aproximadamente 1.600 MHz. La radio FM, en comparación, se emite a entre
87,5 y 108,0 MHz y las redes Wi-Fi funcionan a alrededor de 5000 MHz y
2400 MHz. Más concretamente, todos los satélites emiten a 1575,42 MHz
(esta es la señal L1) y 1227,6 MHz (la señal L2).

La señal GPS proporciona la “hora de la semana” precisa de acuerdo
con el reloj atómico a bordo del satélite, el número de semana GPS y un
informe de estado para el satélite de manera que puede deducirse si es
defectuoso. Cada transmisión dura 30 segundos y lleva 1500 bits de datos
codificados. Esta pequeña cantidad de datos está codificada con una
secuencia pseudoaleatoria (PRN) de alta velocidad que es diferente para
cada satélite. Los receptores GPS conocen los códigos PRN de cada
satélite y por ello no sólo pueden decodificar la señal sino que la
pueden distinguir entre diferentes satélites.
Las transmisiones son cronometradas para empezar de forma precisa en
el minuto y en el medio minuto tal como indique el reloj atómico del
satélite. La primera parte de la señal GPS indica al receptor la
relación entre el reloj del satélite y la hora GPS. La siguiente serie
de datos proporciona al receptor información de órbita precisa del
satélite.
Fuente
Evolución del sistema GPS
Estación y receptor GPS profesionales para precisiones centimétricas.
- Incorporación de una nueva señal en L2 para uso civil.
- Adición de una tercera señal civil (L5): 1176,45 MHz
- Protección y disponibilidad de una de las dos nuevas señales para servicios de Seguridad Para la Vida (SOL).
- Mejora en la estructura de señales.
- Incremento en la potencia de señal (L5 tendrá un nivel de potencia de –154 dB).
- Mejora en la precisión (1-5 m).
- Aumento en el número de estaciones de monitorización: 12 (el doble)
- Permitir mejor interoperabilidad con la frecuencia L1 de Galileo
El programa GPS III persigue el objetivo de garantizar que el GPS
satisfaga requisitos militares y civiles previstos para los próximos 30
años. Este programa se está desarrollando para utilizar un enfoque en
tres etapas (una de las etapas de transición es el GPS II); muy
flexible, permite cambios futuros y reduce riesgos. El desarrollo de
satélites GPS II comenzó en 2005, y el primero de ellos estará
disponible para su lanzamiento en 2012, con el objetivo de lograr la
transición completa de GPS III en 2017. Los desafíos son los siguientes:
- Representar los requisitos de usuarios, tanto civiles como militares, en cuanto a GPS.
- Limitar los requisitos GPS III dentro de los objetivos operacionales.
- Proporcionar flexibilidad que permita cambios futuros para satisfacer requisitos de los usuarios hasta 2030.
- Proporcionar solidez para la creciente dependencia en la
determinación de posición y de hora precisa como servicio internacional.
El sistema ha evolucionado y de él han derivado nuevos sistemas de
posicionamiento IPS-2 se refiere a Inertial Positioning System, sistema
de posicionamiento inercial, un sistema de captura de datos, que permite
al usuario realizar mediciones a tiempo real y en movimiento, el
llamado Mobile Mapping. Este sistema obtiene cartografía móvil 3D
basándose en un aparato que recoge un escáner láser, un sensor inercial,
sistema GNSS y un odómetro a bordo de un vehículo. Se consiguen grandes
precisiones, gracias a las tres tecnologías de posicionamiento: IMU +
GNSS + odómetro, que trabajando a la vez dan la opción de medir incluso
en zonas donde la señal de satélite no es buena.
Funcionamiento
La información que es útil al receptor GPS para determinar su
posición se llama efemérides. En este caso cada satélite emite sus
propias efemérides, en la que se incluye la salud del satélite (si debe o
no ser considerado para la toma de la posición), su posición en el
espacio, su hora atómica, información doppler, etc.
Mediante la
trilateración se determina la posición del receptor:

- Cada satélite indica que el receptor se encuentra en un punto en la
superficie de la esfera, con centro en el propio satélite y de radio la
distancia total hasta el receptor.
- Obteniendo información de dos satélites queda determinada una
circunferencia que resulta cuando se intersecan las dos esferas en algún
punto de la cual se encuentra el receptor.
- Teniendo información de un tercer satélite, se elimina el
inconveniente de la falta de sincronización entre los relojes de los
receptores GPS y los relojes de los satélites. Y es en este momento
cuando el receptor GPS puede determinar una posición 3D exacta (latitud, longitud y altitud).
Fiabilidad de los datos
Debido al carácter militar del sistema GPS, el Departamento de
Defensa de los EE. UU. se reservaba la posibilidad de incluir un cierto
grado de error aleatorio, que podía variar de los 15 a los 100 m. La
llamada
disponibilidad selectiva (S/A) fue eliminada el
2 de mayo de
2000.
Aunque actualmente no aplique tal error inducido, la precisión
intrínseca del sistema GPS depende del número de satélites visibles en
un momento y posición determinados.
Si se capta la señal de entre siete y nueve satélites, y si éstos
están en una geometría adecuada (están dispersos), pueden obtenerse
precisiones inferiores a 2,5 metros en el 95 % del tiempo. Si se activa
el sistema
DGPS llamado
SBAS (
WAAS-
EGNOS-
MSAS),
la precisión mejora siendo inferior a un metro en el 97 % de los casos.
Estos sistemas SBAS no se aplican en Sudamérica, ya que esa zona no
cuenta con este tipo de satélites geoestacionarios. La funcionabilidad
de los satélites es por medio de triangulación de posiciones para
proporcionar la posición exacta de los receptores (celulares, vehículos,
etc.).
Fuentes de error
La posición calculada por un receptor GPS requiere en el instante
actual, la posición del satélite y el retraso medido de la señal
recibida. La precisión es dependiente de la posición y el retraso de la
señal.
Al introducir el atraso, el receptor compara una serie de bits
(unidad binaria) recibida del satélite con una versión interna. Cuando
se comparan los límites de la serie, las electrónicas pueden meter la
diferencia a 1 % de un tiempo BIT, o aproximadamente 10 nanosegundos por
el código C/A. Desde entonces las señales GPS se propagan a la
velocidad de luz, que representa un error de 3 metros. Este es el error
mínimo posible usando solamente la señal GPS C/A.
La precisión de la posición se mejora con una señal P(Y). Al presumir
la misma precisión de 1 % de tiempo BIT, la señal P(Y) (alta
frecuencia) resulta en una precisión de más o menos 30 centímetros. Los
errores en las electrónicas son una de las varias razones que perjudican
la precisión (ver la tabla).
Puede también mejorarse la precisión, incluso de los receptores GPS estándares (no militares) mediante software y técnicas de
tiempo real.
Esto ha sido puesto a prueba sobre un sistema global de navegación
satelital (GNSS) como es el NAVSTAR-GPS. La propuesta se basó en el
desarrollo de un sistema de posicionamiento relativo de precisión dotado
de receptores de bajo costo. La contribución se dio por el desarrollo
de una metodología y técnicas para el tratamiento de información que
proviene de los receptores.
1
| Fuente |
Efecto |
| Ionosfera |
± 3 m |
| Efemérides |
± 2,5 m |
| Reloj satelital |
± 2 m |
| Distorsión multibandas |
± 1 m |
| Troposfera |
± 0,5 m |
| Errores numéricos |
± 1 m o menos |
- Retraso de la señal en la ionosfera y la troposfera.
- Señal multirruta, producida por el rebote de la señal en edificios y montañas cercanos.
- Errores de orbitales, donde los datos de la órbita del satélite no son completamente precisos.
- Número de satélites visibles.
- Geometría de los satélites visibles.
- Errores locales en el reloj del GPS.
Factores que Afectan la Calidad de los Datos:
Errores Propios del Satélite.
Se refiere a los errores que afectan la calidad de los resultados obtenidos en una medición G.P.S.
Errores orbitales (efemérides): Debido a que los satélites no siguen
una órbita kepleriana normal por causa de las perturbaciones, se
requieren mejores estimadores de órbitas, lo que implica un proceso que
está obstaculizado por conocimientos insuficientes de las fuerzas que
actúan sobre los satélites. Estos errores afectan la determinación de la
posición del satélite en un instante determinado con respecto a un
sistema de referencia seleccionado. Para disminuir el error en vez de
utilizar las efemérides captadas en el receptor se utilizan efemérides
precisas calculadas por el IGS y NASA días después de la medición.
Errores del reloj: Se refieren a las variaciones en el sistema de
tiempo del reloj del satélite, producidas por la deriva propia de los
osciladores y las originadas por la acción de los efectos
relativísticos. Dichos errores conllevan a que exista un diferencial
entre el sistema de tiempo del satélite y del sistema G.P.S., el cual no
va a ser constante para todos los satélites sino que varia de uno a
otro, debido a que la frecuencia estándar de los osciladores de los
satélites tiene valores definidos para cada satélite.
Errores de la configuración geométrica: las incertidumbres en un
posicionamiento son consecuencia de los errores de las distancias
asociadas con las geometrías de los satélites utilizados, cuatro o más.
El efecto de la geometría queda expresado por los parámetros de la
denominada
Dilución de Precisión Geométrica (GDOP), el cual
considera los tres parámetros de posición tridimensional y tiempo. El
valor de GDOP es una medida compuesta que refleja la influencia de la
constelación de satélites sobre la precisión combinada de las
estimaciones de un tiempo y posición de la estación.
Al efecto se consideran: PDOP: Dilución de precisión para la
posición. HDOP: Dilución de precisión para la posición. VDOP: Dilución
de precisión vertical. TDOP: Dilución de precisión para el tiempo.
Errores Provenientes del Medio de Propagación.
Errores de refracción ionosférica: En la frecuencia GPS, el rango del
error por refracción en la ionósfera va desde 50 metros (máxima, al
mediodía, un satélite cerca del horizonte) hasta 1 metro (mínima, en la
noche, un satélite en el zenit). Debido a que la refracción ionosférica
depende de la frecuencia, el efecto es estimado comparando mediciones
realizadas en dos frecuencias diferentes (L1=1575.42 MHz. y L2=1227.60
MHz.). Usando dos estaciones, una con coordenadas conocidas. Podemos
corregir errores de tiempo. El retardo del tiempo de viaje en la
ionosfera depende de la densidad de electrones a lo largo del camino de
la señal y de la frecuencia de la misma. Una fuente influyente sobre la
densidad de los electrones es la densidad solar y el campo magnético
terrestre. Por lo tanto la refracción ionosférica depende de la hora y
del sitio de medición.
Errores de refracción troposférica: La refracción troposférica
produce errores comprendidos entre 2 metros (satélite en el zenit) y 25
metros (satélite a 5º de elevación). La refracción troposférica es
independiente de la frecuencia, por lo tanto una medición de dos
frecuencias no puede determinar el efecto pero este error puede ser
compensado usando modelos troposféricos.
Multipath: Es el fenómeno en el cual la señal llega por dos o más
trayectorias diferentes. La diferencia en las longitudes de las
trayectorias causa interferencia de las señales al ser recibidas. El
multipath se nota usualmente cuando se está midiendo cerca de
superficies reflectoras, para minimizar sus efectos se utiliza una
antena capaz de hacer discriminaciones en contra de las señales que
llegan de diferentes direcciones.
Errores en la Recepción.
Estos errores dependen tanto del modo de medición como del tipo de receptor que se utiliza.
Ruido: Como la desviación estándar del ruido en la medición es
proporcional a la longitud de onda en el código.El ruido en las medidas
de fase de la portadora condiciona la cantidad de datos y el tiempo de
seguimiento requeridos para alcanzar un determinado nivel de precisión,
resultando crucial el seguimiento y las mediciones continuas para
asegurar dicha precisión.
Centro de fase de la antena: Este puede cambiar en función del ángulo
de elevación del azimut (figura 15). El aparente centro de fase
eléctrico de la antena GPS es el punto preciso de navegación para
trabajos relativos. Si el error del centro de fase de la antena es común
para todos los puntos durante la medición, estos se cancelan. En
mediciones relativas se usan todas las antenas de la red alineadas en
una misma dirección (usualmente el norte magnético) para que el
movimiento del centro de fase de la antena sea común y se cancele con
una primera aproximación.
2
DGPS o GPS diferencial
Estación
Leica de referencia DGPS.
Equipo de campo realizando levantamiento de información sísmica usando un receptor GPS Navcom SF-2040G
StarFire montado sobre un mástil.
El
DGPS
(Differential GPS), o GPS diferencial, es un sistema que proporciona a
los receptores de GPS correcciones de los datos recibidos de los
satélites GPS, con el fin de proporcionar una mayor precisión en la
posición calculada. Se concibió fundamentalmente debido la introducción
de la
disponibilidad selectiva (SA).
El fundamento radica en el hecho de que los errores producidos por el
sistema GPS afectan por igual (o de forma muy similar) a los receptores
situados próximos entre sí. Los errores están fuertemente
correlacionados en los receptores próximos.
Un receptor GPS fijo en tierra (referencia) que conoce exactamente su
posición basándose en otras técnicas, recibe la posición dada por el
sistema GPS, y puede calcular los errores producidos por el sistema GPS,
comparándola con la suya, conocida de antemano. Este receptor transmite
la corrección de errores a los receptores próximos a él, y así estos
pueden, a su vez, corregir también los errores producidos por el sistema
dentro del área de cobertura de transmisión de señales del equipo GPS
de referencia.
En suma, la estructura DGPS quedaría de la siguiente manera:
- Estación monitorizada (referencia), que conoce su posición con una precisión muy alta. Esta estación está compuesta por:
- Un receptor GPS.
- Un microprocesador, para calcular los errores del sistema GPS y para
generar la estructura del mensaje que se envía a los receptores.
- Transmisor, para establecer un enlace de datos unidireccional hacia los receptores de los usuarios finales.
- Equipo de usuario, compuesto por un receptor DGPS (GPS + receptor del enlace de datos desde la estación monitorizada).
Existen varias formas de obtener las correcciones DGPS. Las más usadas son:
En los mensajes que se envían a los receptores próximos se pueden incluir dos tipos de correcciones:
- Una corrección directamente aplicada a la posición. Esto
tiene el inconveniente de que tanto el usuario como la estación monitora
deberán emplear los mismos satélites, pues las correcciones se basan en
esos mismos satélites.
- Una corrección aplicada a las pseudodistancias de cada uno de los satélites visibles. En este caso el usuario podrá hacer la corrección con los cuatro satélites de mejor relación señal-ruido (S/N). Esta corrección es más flexible.
El error producido por la disponibilidad selectiva (SA) varía incluso
más rápido que la velocidad de transmisión de los datos. Por ello,
junto con el mensaje que se envía de correcciones, también se envía el
tiempo de validez de las correcciones y sus tendencias. Por tanto, el
receptor deberá hacer algún tipo de interpolación para corregir los
errores producidos.
Si se deseara incrementar el área de cobertura de correcciones DGPS
y, al mismo tiempo, minimizar el número de receptores de referencia
fijos, será necesario modelar las variaciones espaciales y temporales de
los errores. En tal caso estaríamos hablando del GPS diferencial de
área amplia.
Con el DGPS se pueden corregir en parte los errores debidos a:
Para que las correcciones DGPS sean válidas, el receptor tiene que
estar relativamente cerca de alguna estación DGPS; generalmente, a menos
de 1000 km. Las precisiones que manejan los receptores diferenciales
son centimétricas, por lo que pueden ser utilizados en
ingeniería.çç-permite determinar en todo el mundo la posición de un
objeto, una persona o un vehículo con una precisión hasta de
centímetros.
Vocabulario básico en GPS
- BRG (bearing): Rumbo estimado entre dos puntos de referencia (waypoints)
- CMG (Course Made Good): rumbo entre el punto de partida y la posición actual
- EPE (Estimated Position Error): margen de error estimado por el receptor
- ETE (Estimated Time Enroute): tiempo estimado entre dos waypoints
- DOP (Dilution of Precision):
medida de la precisión de las coordenadas obtenidas por GPS, según la
distribución de los satélites, disponibilidad de ellos...
- ETA (Estimated Time to Arrival): hora estimada de llegada al destino
Integración con telefonía móvil
Actualmente dentro del mercado de la telefonía móvil la tendencia es
la de integrar, por parte de los fabricantes, la tecnología GPS dentro
de sus dispositivos. El uso y masificación del GPS está particularmente
extendido en los teléfonos móviles
smartphone,
lo que ha hecho surgir todo un ecosistema de software para este tipo de
dispositivos, así como nuevos modelos de negocios que van desde el uso
del terminal móvil para la navegación tradicional punto-a-punto hasta la
prestación de los llamados
Servicios Basados en la Localización (LBS).
Un buen ejemplo del uso del GPS en la telefonía móvil son las
aplicaciones que permiten conocer la posición de amigos cercanos sobre
un mapa base. Para ello basta con tener la aplicación respectiva para la
plataforma deseada (
Android,
Bada,
IOS,
WP,
Symbian) y permitir ser localizado por otros.
GPS y la teoría de la relatividad
Variación del tiempo en picosegundos según la altura de la órbita debido a los efectos relativistas
Los relojes en los satélites GPS requieren una sincronización con los situados en tierra para lo que hay que tener en cuenta la
teoría general de la relatividad y la
teoría especial de la relatividad.
Los tres efectos relativistas son: la dilatación del tiempo, cambio de
frecuencia gravitacional, y los efectos de la excentricidad. La
desaceleración relativista del tiempo debido a la velocidad del satélite
es de aproximadamente 1 parte de 10
10, la dilatación gravitacional del tiempo hace que el reloj del satélite alrededor de 5 partes entre 10
10 más rápido que un reloj basado en la Tierra, y el
efecto Sagnac
debido a rotación con relación a los receptores en la Tierra. Si no se
tuviese en cuenta el efecto que sobre el tiempo tiene la velocidad del
satélite y su gravedad respecto a un observador en tierra, se produciría
un corrimiento de 38 microsegundos por día, que a su vez provocarían
errores de varios kilómetros en la determinación de la posición.
3
La relatividad especial y general
De acuerdo con la teoría de la relatividad, debido a su constante
movimiento y la altura relativa respecto, aproximadamente, un marco de
referencia inercial no giratorio centrado en la Tierra, los relojes de
los satélites se ven afectados por su velocidad. La relatividad especial
predice que la frecuencia de los relojes atómicos moviéndose a
velocidades orbitales del GPS, unos v = 4 km/s, marcar más lentamente
que los relojes terrestres fijos en un factor de

, o resultar un retraso de unos 7 μs/día, siendo c =
velocidad de la luz en el vacío.
El efecto de desplazamiento de frecuencia gravitacional sobre el GPS,
la relatividad general predice que un reloj más cercano a un objeto
masivo será más lento que un reloj más alejado. Aplicado al GPS, los
receptores están mucho más cerca de la Tierra que los satélites,
haciendo los relojes del GPS ser más rápido en un factor de 5 × 10
-10, o alrededor de 45,9 μs/día.
Al combinar la dilatación del tiempo y desplazamiento de frecuencia
gravitacional, la discrepancia es de aproximadamente 38 microsegundos
por día, una diferencia de 4,465 partes de 10
10.
4
Sin corrección, los errores en la pseudodistancia inicial se acumularía
aproximadamente unos 10 km/día. Este error en la pseudodistancia
inicial se corrige en el proceso de resolución de las ecuaciones de
navegación. Además las órbitas de los satélite son elípticas, en lugar
de perfectamente circulares, lo que causa que los efectos de la
dilatación del tiempo y desplazamiento de la frecuencia gravitacional
varíen con el tiempo. Este efecto excentricidad hace que la diferencia
de velocidad de reloj entre un satélite GPS y un receptor aumente o
disminuya en función de la altitud del satélite.
Para compensar esta discrepancia, al patrón de frecuencia a bordo de
cada satélite se le da una tasa de compensación antes del lanzamiento,
por lo que marcha un poco más lento que la frecuencia de trabajo en la
Tierra. Concretamente, trabaja a 10.22999999543 MHz en lugar de
10,23 MHz
5
Dado que el reloj atómico a bordo de los satélites GPS se ajusta con
precisión, hace que el sistema sea una aplicación práctica de la teoría
científica de la relatividad en un ambiente del mundo real.
6 Friedwardt Winterberg propusó colocar relojes atómicos en satélites artificiales para poner a prueba la teoría general de Einstein en 1955.
7

Averigua hacia que dirección te diriges. Un buen ejercicio básico para orientarte es averiguar hacia qué dirección viajas o te diriges. Mira la aguja magnética. Debería girar hacia un lado u otro, a menos que mires hacia el Norte.

 5Anuncio
Aprende a corregir la declinación. La declinación se refiere a la diferencia en la distancia del Norte en el mapa y el Norte de la brújula en un punto dado, debido al campo magnético de la Tierra. Para hacer más fácil el uso de la brújula, puedes corregir la declinación ya sea sumando o restando la declinación de los grados del limbo, dependiendo de si te orientas con un mapa o con una brújula, y de si te encuentras en un área con declinación Este o declinación Oeste.


Realiza varias lecturas para averiguar hacia que dirección te diriges. Cuando vayas de excursión al bosque o al campo, es bueno realizar lecturas periódicamente para asegurarte de que vas en la dirección correcta. Para hacerlo, mueve la brújula hasta que la flecha de dirección apunte en la dirección en la que has estado viajando y por la cual seguirás el rumbo. La aguja magnética debe girar hacia un lado, a menos de que viajes al Norte.
Continúa moviéndote en esa dirección. Para hacerlo, sostén la brújula de forma correcta, gira tu cuerpo hasta que el extremo Norte de la aguja magnética se alinee de nuevo con la flecha Norte, y sigue el camino de la flecha de dirección. Revisa tu brújula tanto como lo necesites, pero asegúrate de no mover accidentalmente el limbo.
Utiliza puntos guía. Para seguir con precisión la trayectoria de la flecha de dirección, mira la flecha, luego céntrate en un objeto distante como un árbol, poste de teléfono, u otro lugar de interés, y utilízalo como guía. Pero no te concentres en objetos muy lejanos (como una montaña), ya que los objetos grandes no dan el detalle suficiente para poder viajar con precisión. Cuando alcances el punto guía, utiliza tu brújula para definir un nuevo punto.[2]
Ubica la dirección en la que viajas sobre tu mapa. Coloca el mapa en una superficie horizontal, luego coloca la brújula sobre el mapa para que la flecha de orientación apunte al Norte verdadero del mapa. Si conoces tu posición en el mapa, coloca la brújula sobre este para que su borde pase por tu posición actual, pero asegúrate de que la flecha de dirección continúe apuntando hacia el Norte.


